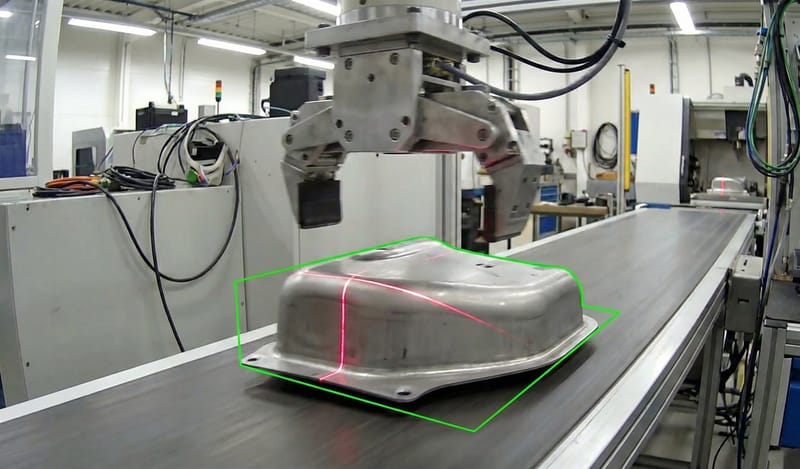
Positionserkennung von Bauteilen
Messen, wo das Bauteil wirklich liegt, und den Roboter danach führen.
Bildgeführte Robotik
Positionserkennung im Überblick
Unsere Positionserkennung läuft auf Adente Vision. Die Messung erfasst Kanten, Bohrungen und Referenzmerkmale bis auf 0,01 mm, die Teile-Identifikation erkennt die Lage. So ist die tatsächliche Position jedes Teils bekannt, bevor der Roboter startet.
HA-TEC setzt diese Messung im Roboterprogramm in einen Bahnversatz um und gleicht so Bauteilstreuung, Vorrichtungstoleranzen und Förderposition aus. Werden vollständige 3D-Daten benötigt, ergänzen wir Streifenlicht- oder Lasertriangulationssensoren in derselben Zelle.
Auf Basis von Adente Vision
Gemessene Position, korrigierte Bahn
Die Kamera misst jedes Teil bei der Ankunft, und der Roboter passt sich daran an. Vorrichtungen und Förderer müssen nicht perfekt sein, damit es der Prozess ist.
Eingesetzte Prüfmodi
- Messgenauigkeit
- 0,01 mm
- Entscheidung pro Teil
- ~30 ms
- Gutteile zum Anlernen
- ~20
- Teile pro Minute
- 100+
Messung und Korrektur
Eingesetzte Technologien
Von der Kameramessung zur korrigierten Roboterbahn.
- Kanten-, Bohrungs- und Merkmalsposition bis 0,01 mm
- Lage- und Variantenerkennung
- Versatz in jedem Takt an die Robotersteuerung
- Bahnkorrektur im Roboter, programmiert von HA-TEC
- Optionale 3D-Sensorik für Tiefe und Oberflächenform
- PROFINET, EtherNet/IP, EtherCAT, Modbus TCP, OPC UA
Branchenanwendungen
Einsatzbereiche
Positionserkennung für präzise Roboteranwendungen.
- Bahnkorrektur beim robotergestützten Lackieren
- Führung beim Auftrag von Dichtmitteln
- Positionierung von Montagerobotern
- Ausgleich von Bauteilstreuung und Vorrichtungstoleranzen
Wir freuen uns auf Ihre Anfrage!
Sie möchten ein neues Projekt besprechen, eine Beratung anfordern oder mehr über unsere Automatisierungslösungen erfahren? Sprechen Sie uns an!
HA-TEC System GmbH
Erika-Naumann-Straße 4
71063 Sindelfingen
Deutschland